
Робототехника объединяет механику, электронику и программирование. Разбираем устройство роботов, основные технологии и сферы их применения.
Содержание
- Что изучает робототехника
- Основные направления робототехники
- Промышленные и коллаборативные роботы
- Мобильные, воздушные и подводные системы
- Образовательные и исследовательские платформы
- Технологии, на которых работают роботы
- Датчики и машинное восприятие
- Приводы и исполнительные механизмы
- Управление и обратная связь
- Искусственный интеллект
- Из чего состоит робототехническая система
- Как робот воспринимает обстановку и действует
- Программирование робототехнических систем
- Как выбрать учебную платформу
Робототехника занимается созданием машин, которые воспринимают окружающую среду, обрабатывают данные и выполняют физические действия по заданной программе или с некоторой степенью автономности. В обучении для знакомства с этими принципами используют оборудование для робототехники, на котором можно собрать механизм, подключить датчики, написать программу и сразу проверить ее на реальном объекте.
Робот не обязательно похож на человека. Промышленный манипулятор, складская тележка, беспилотник, робот-пылесос и аппарат для подводных исследований относятся к одному классу техники, хотя устроены и работают по-разному. Их объединяет замкнутый цикл: получить сведения о среде, принять решение, выполнить действие и оценить результат.
Что изучает робототехника
Робототехника находится на пересечении механики, электроники, теории управления, информатики и искусственного интеллекта. Механика отвечает за конструкцию и движение, электроника связывает датчики, контроллеры и приводы, а программное обеспечение определяет поведение системы.
От обычного автоматического устройства робот отличается способностью взаимодействовать с физическим миром. Стиральная машина выполняет заранее определенный цикл и почти не учитывает изменения окружающей обстановки. Мобильный робот, напротив, может обнаружить препятствие, перестроить маршрут и продолжить движение.
Практический признак робототехнической системы состоит в наличии трех связанных функций: восприятия, вычисления и физического воздействия. Если один из элементов отсутствует, перед нами, скорее всего, механизм, измерительный прибор или программная система, но не полноценный робот.
Степень самостоятельности бывает разной. Одни устройства полностью управляются оператором, другие выполняют отдельные операции автоматически, третьи строят маршрут и выбирают способ действия без постоянных команд человека. Поэтому автономность следует рассматривать как диапазон, а не как обязательное свойство любого робота.
Основные направления робототехники
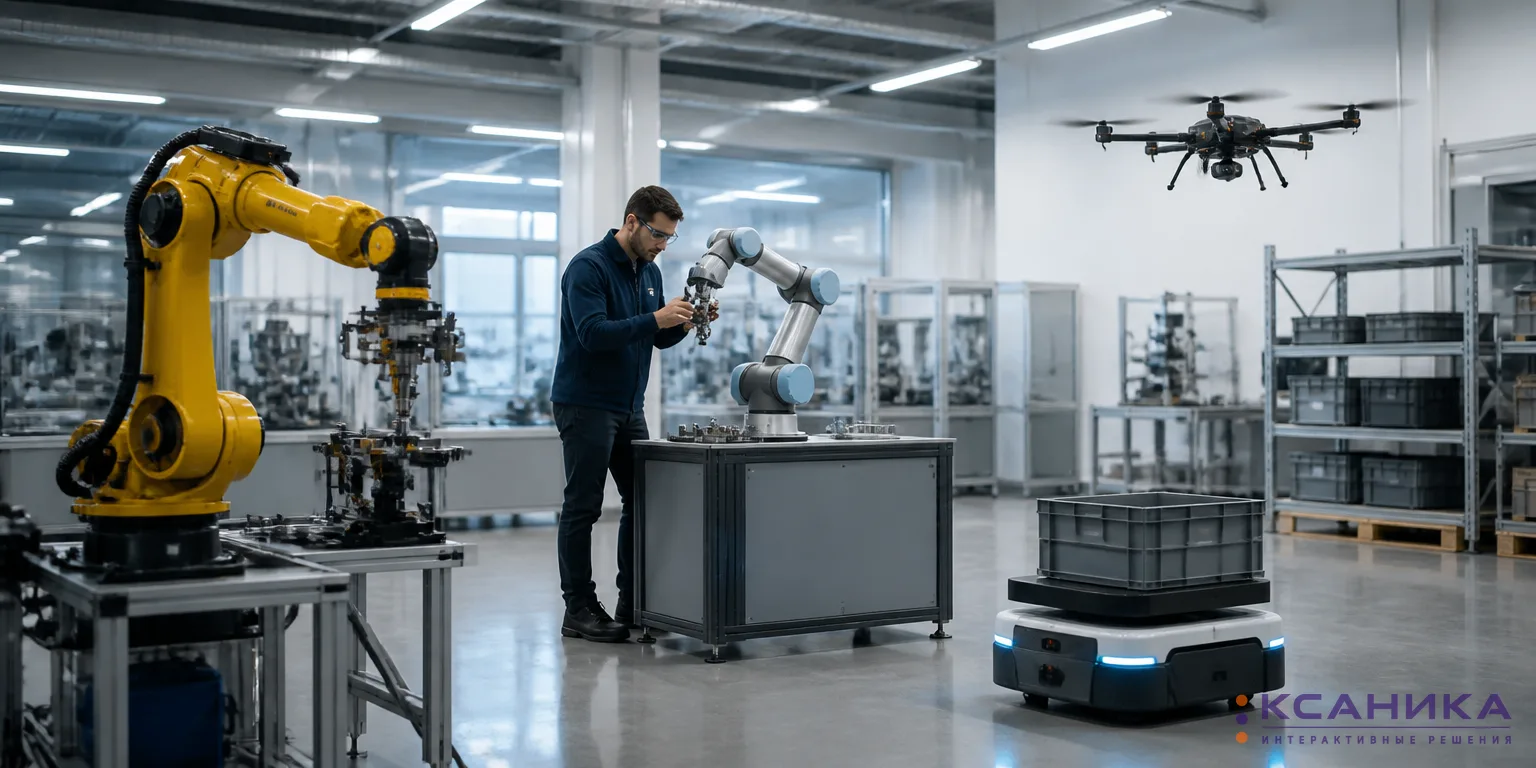
Роботы различаются конструкцией и назначением, но используют общие принципы восприятия, управления и движения.
Классифицировать роботов можно по назначению, среде работы, типу передвижения и уровню автономности. На практике чаще используют деление по сфере применения, поскольку оно сразу показывает требования к точности, безопасности и конструкции.
| Направление | Типичные задачи | Особые требования | Примеры |
|---|---|---|---|
| Промышленная робототехника | Сварка, окраска, сборка, упаковка, перемещение деталей | Повторяемость, скорость, грузоподъемность, интеграция с производственной линией | Манипуляторы, паллетайзеры, роботизированные ячейки |
| Коллаборативная робототехника | Совместная работа с человеком на общем участке | Ограничение силы и скорости, контроль столкновений, безопасная остановка | Коботы для сборки, загрузки станков и контроля качества |
| Мобильная робототехника | Перевозка грузов, осмотр помещений, доставка | Навигация, локализация, обход препятствий, запас энергии | AGV, AMR, сервисные платформы |
| Медицинская робототехника | Хирургия, реабилитация, диагностика, уход | Высокая точность, надежность, стерилизация, контроль со стороны специалиста | Хирургические комплексы, экзоскелеты, реабилитационные тренажеры |
| Сервисная робототехника | Уборка, консультирование, доставка, обслуживание зданий | Работа в изменчивой среде, понятное взаимодействие с пользователем | Роботы-уборщики, курьеры, информационные роботы |
| Экстремальная робототехника | Разведка, поиск, инспекция опасных объектов | Защищенность, дистанционное управление, устойчивость связи | Подводные аппараты, саперные роботы, планетоходы |
| Образовательная робототехника | Изучение механики, схемотехники, алгоритмов и программирования | Модульность, наглядность, безопасное питание, доступная среда разработки | Конструкторы, учебные манипуляторы, мобильные платформы |
Промышленные и коллаборативные роботы
Промышленные манипуляторы работают внутри производственных ячеек и многократно повторяют заданные траектории. Их ценят за точность и стабильность. Обычно такие машины отделены от людей ограждениями, световыми барьерами и другими защитными устройствами.
Коллаборативные роботы, или коботы, рассчитаны на более тесное взаимодействие с оператором. Они контролируют усилие, скорость и столкновения, но само название не делает установку автоматически безопасной. Оценивают всю рабочую операцию, включая захват, обрабатываемую деталь, инструмент и возможные зоны защемления.
Мобильные, воздушные и подводные системы
Колесные и гусеничные платформы перемещаются по поверхности, беспилотные летательные аппараты работают в воздухе, а подводные роботы исследуют водную среду. Для них особенно важны навигация и связь. В помещении робот может ориентироваться по лидару и камерам, на открытой местности использовать спутниковую навигацию, а под водой полагаться на инерциальные и акустические системы.
Образовательные и исследовательские платформы
Учебные наборы позволяют увидеть связь между программой и физическим результатом. Ученик меняет алгоритм, передаточное отношение или расположение датчика, а затем наблюдает, как это влияет на скорость, точность и устойчивость движения. Исследовательские платформы решают похожую задачу, но обычно поддерживают более мощные вычислители, внешние библиотеки и профессиональные интерфейсы.
Технологии, на которых работают роботы
Функции робота распределены между несколькими технологическими слоями. Отдельный датчик или мотор не делает систему автономной. Нужна согласованная работа измерительных устройств, алгоритмов, приводов и каналов обмена данными.
Датчики и машинное восприятие
Датчики преобразуют физические величины в данные. Энкодер измеряет положение или скорость вращения вала, инерциальный модуль фиксирует ускорение и угловую скорость, дальномер оценивает расстояние, а датчики силы помогают контролировать контакт с объектом.
Камеры дают много информации, но изображение требуется обработать. Алгоритмы компьютерного зрения выделяют контуры, распознают предметы, оценивают положение человека или находят дефекты. Для построения карты пространства применяют стереокамеры, лидары и датчики глубины. Часто сведения от нескольких источников объединяют, чтобы компенсировать ошибки каждого из них.
Приводы и исполнительные механизмы
Привод превращает управляющий сигнал в движение. В небольших роботах распространены электродвигатели постоянного тока, сервоприводы и шаговые двигатели. Промышленные машины используют мощные электромеханические приводы с редукторами и обратной связью. Гидравлика подходит для больших усилий, а пневматика удобна для быстрых повторяющихся движений и работы захватов.
- Сервопривод поддерживает заданное положение, скорость или момент по сигналу обратной связи.
- Шаговый двигатель перемещается дискретными шагами и удобен в недорогих позиционирующих механизмах.
- Пневматический привод прост и быстр, но требует компрессора и сложнее обеспечивает точное промежуточное положение.
- Гидравлический привод развивает большое усилие, однако повышает требования к обслуживанию и герметичности.
Управление и обратная связь
Простейшая программа включает двигатель на определенное время. Такой подход называется разомкнутым управлением: система не проверяет, достигнут ли нужный результат. В замкнутом контуре контроллер получает показания датчиков, сравнивает их с заданием и корректирует команду.
Для регулирования скорости, температуры или положения часто применяют ПИД-регулятор. Более сложные роботы используют кинематические и динамические модели, прогнозирующее управление и алгоритмы планирования движения. Выбор метода зависит от скорости процесса, допустимой ошибки и вычислительных ресурсов.
Искусственный интеллект
Методы искусственного интеллекта полезны там, где трудно описать все ситуации жесткими правилами. Нейросети применяют для распознавания объектов и речи, оценки позы человека, анализа сцен и обнаружения аномалий. Обучение с подкреплением позволяет искать стратегию поведения через награды и ошибки, хотя перенос обученной модели в реальную машину требует строгой проверки.
Наличие нейросети не означает, что робот самостоятельно ставит цели или обладает универсальным интеллектом. Обычно модель решает узкую задачу внутри системы, а ограничения, режимы работы и безопасные реакции задают разработчики.
Из чего состоит робототехническая система
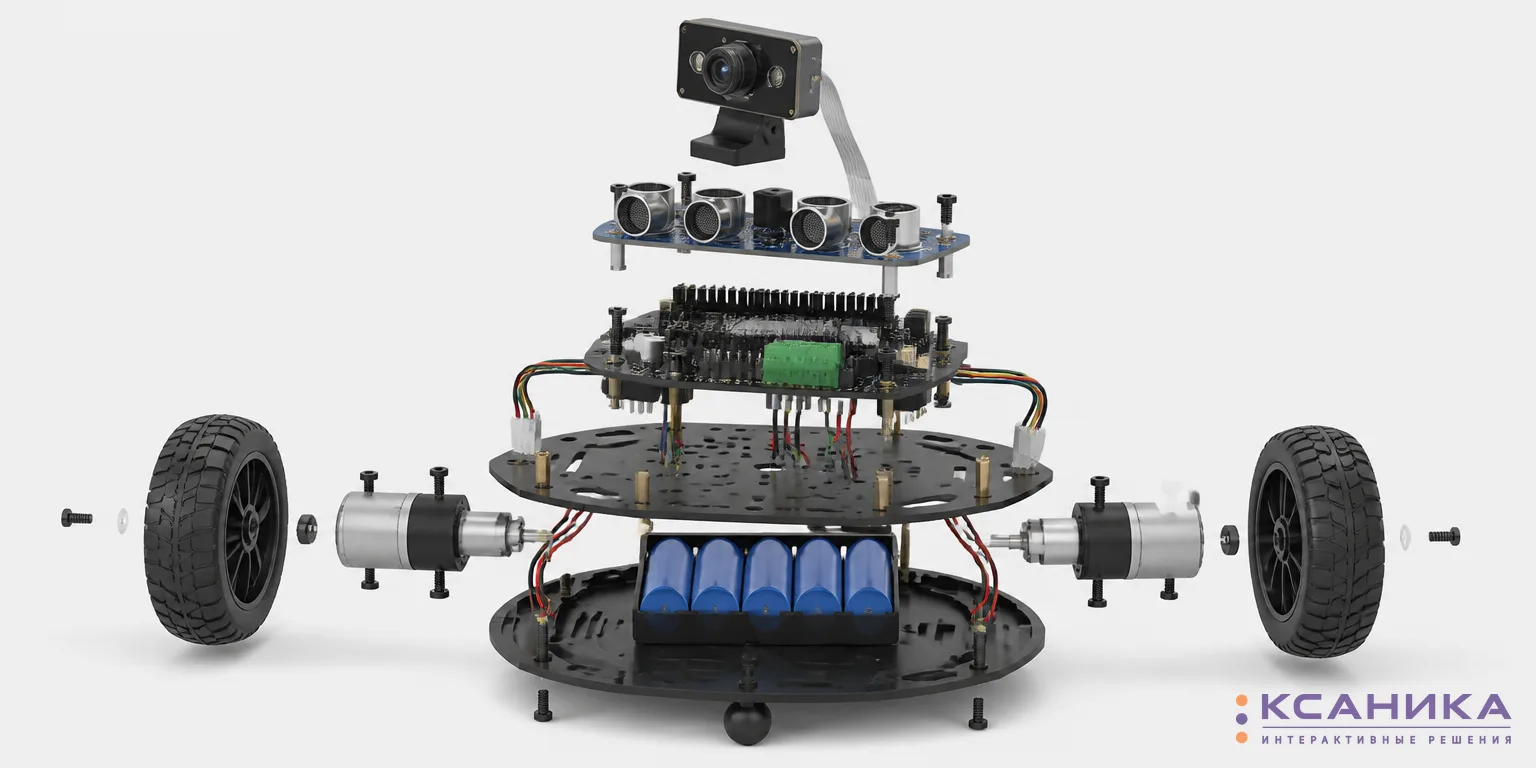
В состав робота входят механика, приводы, датчики, контроллер, питание, связь и программное обеспечение.
Состав зависит от назначения, но базовая архитектура у большинства роботов похожа. Ее удобно рассматривать как цепочку от механической конструкции и питания до пользовательского интерфейса.
- Несущая конструкция. Корпус, рама, звенья, шарниры, колеса и редукторы формируют геометрию машины и передают нагрузки.
- Рабочий орган. Захват, сварочная горелка, камера, фреза или другой инструмент непосредственно выполняет полезную операцию.
- Приводы. Двигатели, редукторы, клапаны и силовая электроника создают движение и усилие.
- Сенсорная система. Внутренние датчики отслеживают состояние самого робота, внешние измеряют параметры окружающей среды.
- Контроллер. Микроконтроллер, программируемый логический контроллер или промышленный компьютер обрабатывает сигналы и формирует команды.
- Программное обеспечение. В него входят драйверы, алгоритмы управления, навигация, обработка данных, интерфейс оператора и средства диагностики.
- Связь. Проводные и беспроводные интерфейсы соединяют модули робота, пульт, сервер и внешние системы.
- Источник энергии. Это может быть аккумулятор, электросеть, пневматическая магистраль или гидравлическая станция.
- Средства безопасности. Кнопки аварийной остановки, защитные ограждения, концевые выключатели и программные ограничения снижают риск опасного движения.
Контроллер реального времени обычно отвечает за быстрые циклы регулирования, а одноплатный или промышленный компьютер выполняет ресурсоемкие операции, например обработку видео и построение карты. Такое разделение повышает предсказуемость системы: даже при задержке алгоритма распознавания базовое управление приводами продолжает работать с заданной частотой.
Как робот воспринимает обстановку и действует
Работу автономной системы можно представить в виде повторяющегося цикла. Сначала робот получает показания датчиков и оценивает собственное состояние. Затем локализуется в пространстве, определяет объекты и сопоставляет ситуацию с поставленной задачей. Планировщик выбирает действие или траекторию, контроллер передает команды приводам, после чего датчики проверяют результат.
Ошибки возможны на каждом этапе. Камера может потерять объект из-за блика, колеса могут проскользнуть, а связь с сервером прерваться. Поэтому надежная система не только выполняет основной сценарий, но и распознает недостоверные данные, ограничивает опасные команды и переходит в безопасное состояние при отказе.
Для мобильного робота типичная цепочка выглядит так: лидар измеряет расстояния, алгоритм локализации уточняет положение на карте, планировщик прокладывает путь, локальный алгоритм обходит неожиданное препятствие, а регуляторы поддерживают скорость колес. Оператор при этом задает точку назначения, а не управляет каждым поворотом.
Программирование робототехнических систем
На начальном уровне используют визуальные среды, где программа собирается из блоков. Они помогают освоить последовательности, циклы, условия и обработку показаний датчиков без синтаксических ошибок. Текстовые языки нужны для более сложной логики, работы с библиотеками и интеграции оборудования. В учебных и исследовательских проектах часто применяют Python и C++, в промышленной автоматизации также распространены языки программируемых логических контроллеров.
Большой проект редко состоит из одной программы. Отдельные модули управляют приводами, получают данные камер, строят карту и ведут журнал событий. Промежуточное программное обеспечение организует обмен сообщениями между ними. Такой модульный подход позволяет заменить датчик или алгоритм без полной переработки системы.
Как выбрать учебную платформу
Выбор начинают не с количества деталей, а с учебной задачи. Для начальной школы полезны прочные крупные элементы, простая среда программирования и быстро собираемые модели. В основной школе становятся актуальны открытые датчики, работа с передачами и возможность писать текстовый код. Старшеклассникам и студентам нужны доступ к электронике, документация по интерфейсам, поддержка компьютерного зрения и совместимость с распространенными библиотеками.
| Критерий | Что проверить | Почему это имеет значение |
|---|---|---|
| Модульность | Можно ли добавлять датчики, моторы и вычислительные модули | Один комплект подходит для задач разной сложности |
| Среда программирования | Есть ли визуальный режим, текстовый код и русскоязычная документация | Платформа поддерживает постепенный переход к сложным проектам |
| Надежность деталей | Качество разъемов, креплений, кабелей и аккумуляторов | Снижает число неисправностей при частой сборке |
| Безопасность | Напряжение питания, защита от короткого замыкания, закрытые движущиеся части | Уменьшает риск травм и повреждения оборудования |
| Методические материалы | Наличие проектов, заданий, схем и примеров кода | Преподавателю проще выстроить последовательный курс |
| Ремонтопригодность | Доступны ли отдельные кабели, моторы, датчики и крепеж | Неисправный элемент не выводит из работы весь набор |
Перед оснащением класса полезно собрать тестовый проект целиком: механическую модель, электрическую схему и программу. Такая проверка показывает реальное время сборки, сложность настройки, устойчивость беспроводной связи и типичные ошибки учеников. Для регулярных занятий также стоит заранее предусмотреть маркированное хранение деталей, зарядку аккумуляторов, запас кабелей и порядок проверки комплектов после урока.


