
Робототехника объединяет механику, электронику и программирование. Разбираем профессии отрасли, задачи специалистов и подходящие направления подготовки.
Содержание
- Из каких частей складывается робототехническая система
- Основные профессии в робототехнике
- Инженер-конструктор
- Разработчик электроники и встроенного ПО
- Разработчик алгоритмов управления
- Специалист по компьютерному зрению
- Интегратор и инженер по пусконаладке
- Где работают специалисты по робототехнике
- Какие навыки нужны для старта
- Направления подготовки в вузах и колледжах
- Как оценить учебную программу
- Как собрать первое инженерное портфолио
Робототехника объединяет механику, электронику, программирование и теорию управления. Знакомство с отраслью часто начинается еще в школе, когда ученики собирают модели, подключают датчики и проверяют алгоритмы на практике, используя оборудование для робототехники разного уровня сложности.
За словом робототехник скрывается не одна профессия, а целая команда. Один специалист рассчитывает конструкцию манипулятора, второй проектирует электронику, третий пишет код, а четвертый запускает готовую систему на предприятии. Состав команды зависит от продукта: промышленного робота, беспилотной платформы, складской тележки, медицинского комплекса или учебного конструктора.
Из каких частей складывается робототехническая система
Любой робот работает на пересечении нескольких инженерных областей. Механическая часть задает геометрию, грузоподъемность и подвижность. Электроника принимает сигналы датчиков и управляет двигателями. Программное обеспечение обрабатывает данные, планирует действия и следит за состоянием устройства.
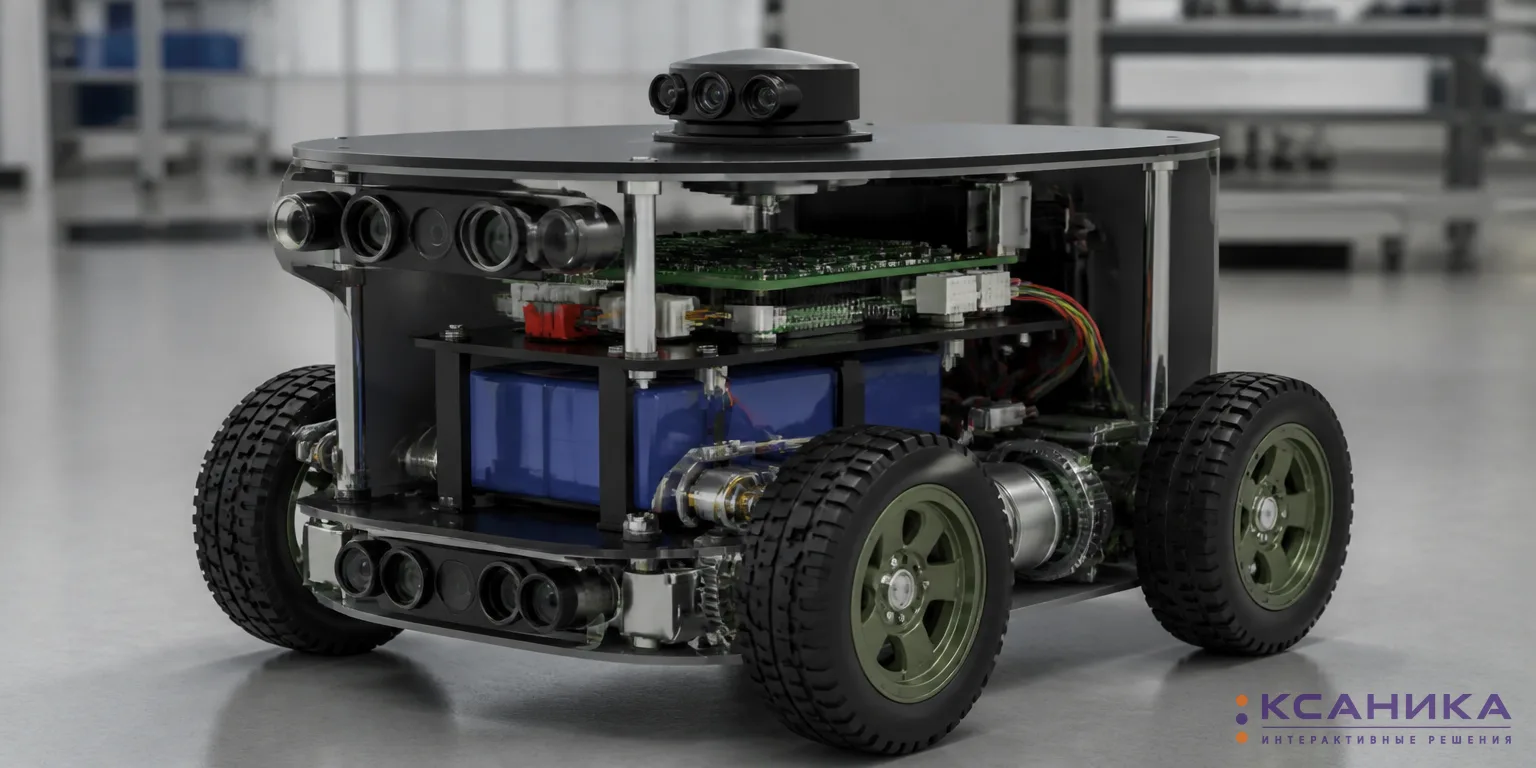
Робототехническая система соединяет механические детали, электронику, датчики и управляющее программное обеспечение.
Даже небольшая мобильная платформа включает раму, приводы, контроллер, питание, датчики и управляющую программу. Если роботу нужно ориентироваться в помещении, к этому набору добавляются камеры, лидары или ультразвуковые датчики, алгоритмы локализации и построения маршрута.
Поэтому универсальный робототехник встречается главным образом в учебных и небольших проектных командах. В промышленной разработке обязанности обычно разделены между специалистами с разной подготовкой.
Основные профессии в робототехнике
| Профессия | Основные задачи | Инструменты и знания |
|---|---|---|
| Инженер-робототехник | Проектирует систему целиком, выбирает компоненты, согласует механику, электронику и программную часть | Мехатроника, теория управления, CAD, датчики, приводы, основы программирования |
| Инженер-мехатроник | Разрабатывает и обслуживает механизмы с электронным управлением, настраивает приводы и исполнительные узлы | Механика, электротехника, сервоприводы, пневматика, ПЛК |
| Инженер-конструктор | Создает рамы, корпуса, редукторы, захваты и другие механические детали | САПР, инженерная графика, материаловедение, расчеты прочности, 3D-печать |
| Инженер-электронщик | Проектирует схемы, платы, питание и интерфейсы подключения датчиков | Схемотехника, микроконтроллеры, печатные платы, измерительные приборы |
| Разработчик встроенных систем | Пишет программы для контроллеров, управляет двигателями и обрабатывает сигналы в реальном времени | C, C++, микроконтроллеры, RTOS, UART, SPI, I2C, CAN |
| Разработчик ПО для роботов | Создает логику поведения, навигацию, обмен данными и интерфейсы управления | C++, Python, Linux, ROS 2, Git, сетевые протоколы |
| Инженер по компьютерному зрению | Учит робота распознавать объекты, оценивать расстояния и анализировать изображения | Линейная алгебра, Python, C++, OpenCV, нейронные сети |
| Инженер по управлению | Разрабатывает алгоритмы стабилизации, движения и позиционирования | Высшая математика, теория автоматического управления, моделирование |
| Инженер-интегратор | Встраивает робота в производственную линию, связывает его с другим оборудованием и системами безопасности | Промышленные сети, ПЛК, документация, диагностика, охрана труда |
| Инженер-испытатель | Проверяет надежность, точность и безопасность, воспроизводит отказы и ведет протоколы | Методы испытаний, измерения, анализ логов, техническая документация |
Инженер-конструктор
Конструктор отвечает за физическую основу робота. Он определяет размеры деталей, подбирает материалы, рассчитывает нагрузки и готовит модели для производства. Ошибка на этом этапе может привести к люфтам, перегреву приводов, недостаточной жесткости или слишком большой массе.
Специалисту нужны знания механики, сопротивления материалов и технологии производства. Для работы используют системы автоматизированного проектирования, а прототипы деталей нередко изготавливают на 3D-принтере или станке с ЧПУ.
Разработчик электроники и встроенного ПО
Инженер-электронщик выбирает микроконтроллеры, драйверы двигателей, датчики и преобразователи питания. Разработчик встроенного ПО заставляет эти компоненты работать согласованно. На небольших проектах обе задачи может выполнять один человек.
Код встроенной системы должен учитывать ограничения по памяти и производительности. От него требуется предсказуемая реакция на события: вовремя остановить двигатель, считать энкодер, обнаружить перегрев или перевести устройство в безопасный режим.
Разработчик алгоритмов управления
Роботу недостаточно получить команду на движение. Нужно рассчитать траекторию, удержать скорость, компенсировать внешнее воздействие и не допустить опасного рывка. Этими задачами занимается инженер по управлению.
В работе пригодятся дифференциальные уравнения, линейная алгебра, кинематика и теория автоматического управления. Алгоритмы сначала проверяют в математической модели или симуляторе, а затем переносят на реальный стенд.
Специалист по компьютерному зрению
Камера сама по себе не дает роботу понимания сцены. Из изображения требуется выделить объекты, оценить их положение и принять решение с учетом помех, теней и изменения освещения. В мобильной робототехнике зрение также применяют для локализации и построения карты.
Специалист работает с обработкой изображений, нейросетевыми моделями и калибровкой камер. Помимо программирования, ему нужны математика и понимание оптики: плохой объектив или неверная установка камеры способны свести на нет точный алгоритм.
Интегратор и инженер по пусконаладке
Готового робота нужно связать с конвейером, системой управления предприятием, защитными ограждениями и датчиками безопасности. Интегратор настраивает этот комплекс непосредственно на площадке заказчика.
Такая работа требует знания промышленных сетей, контроллеров и электрических схем. Не менее полезны навыки общения: приходится согласовывать решения с технологами, операторами, специалистами по безопасности и обслуживающим персоналом.
Мнение инженера-практика. Работодатель охотнее обсуждает реальный проект, который иногда ломался, чем безупречную модель на слайде. По логам, измерениям и исправленным ошибкам видно, умеет ли кандидат искать причину неисправности и проверять гипотезы.
Где работают специалисты по робототехнике
Промышленные предприятия используют манипуляторы для сварки, сборки, окраски и перемещения грузов. Здесь востребованы интеграторы, программисты промышленных роботов, инженеры по автоматизации и сервисные специалисты.
В складской логистике разрабатывают автономные тележки, сортировочные линии и системы машинного зрения. Для таких проектов нужны специалисты по навигации, управлению парком устройств и интеграции с учетными системами.
Другие заметные направления включают медицинскую технику, сельское хозяйство, добывающие отрасли, беспилотный транспорт, инспекцию опасных объектов и сервисных роботов. Отдельная область связана с образовательными решениями, где инженерные требования дополняются методикой обучения и возрастными ограничениями.
Какие навыки нужны для старта
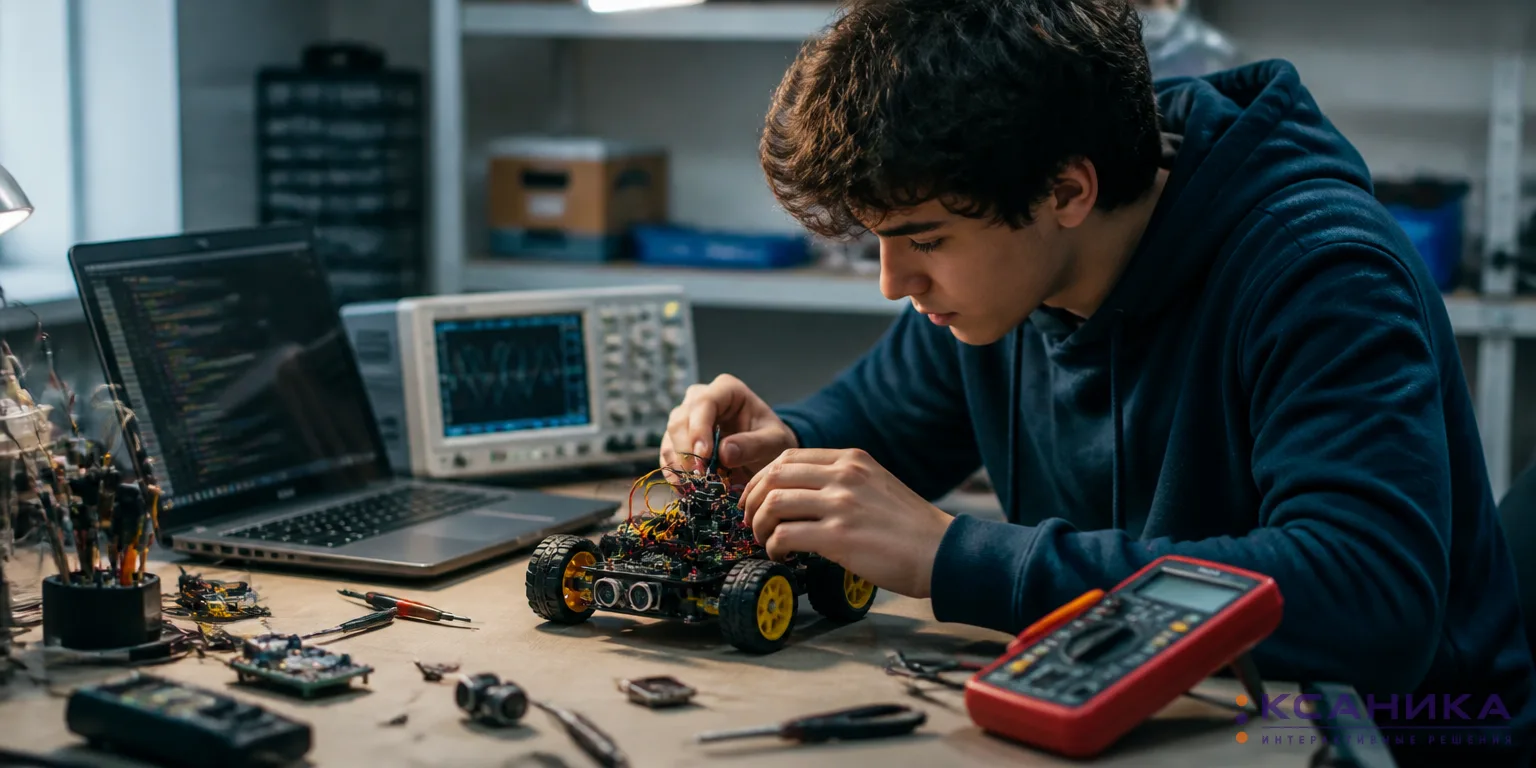
Практический проект помогает одновременно освоить программирование, электронику, механику и диагностику.
Набор навыков зависит от специализации, но общая инженерная база полезна каждому участнику команды. Математика нужна для расчетов и алгоритмов, физика помогает понимать работу механизмов и электрических цепей, а программирование позволяет автоматизировать проверку идей.
- Программирование. Python удобен для первых проектов, обработки данных и компьютерного зрения. C и C++ применяют во встроенных системах и производительном программном обеспечении.
- Электроника. Стоит освоить чтение схем, работу с мультиметром, подключение датчиков и правила безопасного питания устройств.
- Механика. Полезно понимать передачи, подшипники, крутящий момент, трение и влияние массы на привод.
- Инженерные инструменты. В проектах используют CAD, Git, Linux, симуляторы, осциллографы и системы ведения документации.
- Отладка. Специалист должен уметь разделить сложную неисправность на проверяемые причины, снять показания и зафиксировать результат.
Знание конкретной платформы не заменяет фундаментальной подготовки. Библиотеки и контроллеры меняются, а умение прочитать документацию, проверить сигнал и оценить погрешность остается востребованным.
Направления подготовки в вузах и колледжах
Самый прямой путь в отрасль дают программы по мехатронике и робототехнике. В российских вузах часто встречается направление 15.03.06 Мехатроника и робототехника, но название профиля и содержание учебного плана различаются. Где-то акцент сделан на промышленных роботах, где-то на мобильных платформах или интеллектуальных системах.
В робототехнику также приходят выпускники программ по автоматизации технологических процессов, приборостроению, электронике, информационным системам, прикладной математике и программной инженерии. Для компьютерного зрения подходят направления, связанные с искусственным интеллектом и анализом данных. Конструкторам ближе машиностроение и проектирование технологических машин.
Колледжи готовят техников по мехатронике, автоматизации, электронике и информационным системам. Выпускники могут заниматься сборкой, наладкой, эксплуатацией и обслуживанием оборудования, а затем продолжить образование в вузе. Перед поступлением стоит проверять актуальный перечень специальностей и учебный план конкретной организации, поскольку названия программ не всегда точно отражают их содержание.
Как оценить учебную программу
Полезно смотреть не только на название направления, но и на состав лабораторий, проектные дисциплины и партнеров учебного заведения. Сильная программа дает возможность работать с реальными приводами, датчиками, контроллерами и средствами измерения.
- Изучите список дисциплин и долю практических занятий.
- Посмотрите темы студенческих проектов и выпускных работ.
- Уточните, какие языки программирования, САПР и промышленные платформы используются.
- Проверьте наличие стажировок, инженерных соревнований и проектных команд.
- Сравните профили преподавателей и направления работы лабораторий.
Как собрать первое инженерное портфолио
Для первого проекта не нужен сложный антропоморфный робот. Гораздо полезнее законченная мобильная платформа, манипулятор с двумя степенями свободы или устройство, которое сортирует предметы по цвету. Проект должен решать понятную задачу и допускать измерение результата.
В портфолио стоит показать схему системы, перечень компонентов, фотографии сборки, фрагменты кода и результаты испытаний. Если робот проезжает маршрут, можно измерить время и отклонение от траектории. Для захвата предметов подойдут данные о допустимой массе и повторяемости позиционирования.
Отдельно фиксируют неудачные решения и способы их исправления. Например, помехи от двигателя могли влиять на датчик, колеса проскальзывали, а аккумулятор не выдерживал расчетную нагрузку. Такое описание демонстрирует инженерное мышление лучше, чем перечень пройденных курсов. Завершенный проект с документацией, репозиторием кода и воспроизводимыми испытаниями становится хорошей основой для стажировки, соревнования или поступления в проектную команду.


